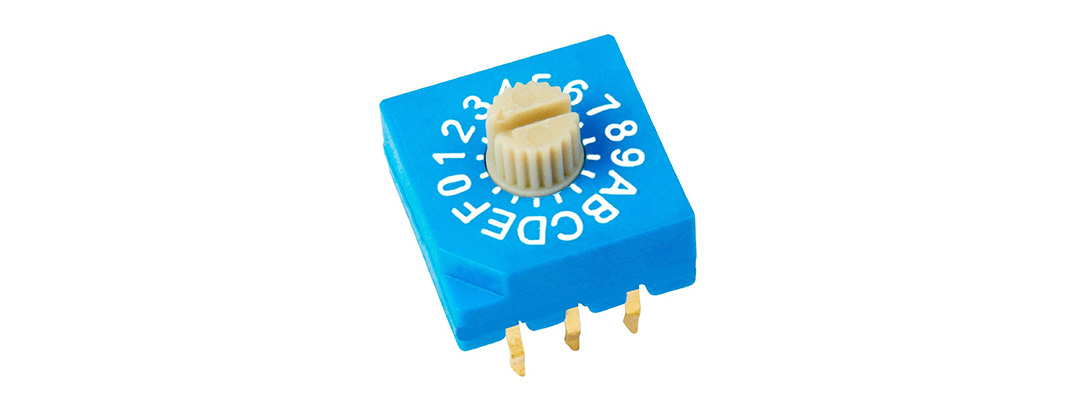
 拨码开关
大家好,编码器工作原理图解相信很多的网友都不是很明白,包括编码器内部结构也是一样,不过没有关系,接下来就来为大家分享关于编码器工作原理图解和编码器内部结构的一些知识点,大家可以关注收藏,免得下次来找不到哦,下面我们开始吧!
本文目录
一、编码器的工作原理及编程
1、由一个中心有轴的光电码盘,其上有环形通、暗的刻线,
2、有光电发射和接收器件读取,获得四组正弦波信号组合成A、B、C、D,每个正弦波相差90度相位差(相对于一个周波为360度),将C、D信号反向,叠加在A、B两相上,可增强稳定信号;另每转输出一个Z相脉冲以代表零位参考位。
3、由于A、B两相相差90度,可通过比较A相在前还是B相在前,以判别编码器的正转与反转,通过零位脉冲,可获得编码器的零位参考位。编码器码盘的材料有玻璃、金属、塑料,玻璃码盘是在玻璃上沉积很薄的刻线,其热稳定性好,精度高,金属码盘直接以通和不通刻线,不易碎,但由于金属有一定的厚度,精度就有限制,其热稳定性就要比玻璃的差一个数量级,塑料码盘是经济型的,其成本低,但精度、热稳定性、寿命均要差一些。
二、鼠标编码器原理
鼠标编码器是一种用于控制鼠标移动和位置的组件,基本原理是通过读取编码器内部感应器的输出信息,即检测鼠标轮片的转动来确定鼠标位置。下面是鼠标编码器的工作原理:
1.鼠标轮片运动:当鼠标轮片旋转时,传感器就会输出旋转的方向和转动的距离。
2.二进制编码:编码器内部的编码装置根据传感器的信号输出来进行二进制编码。简单地说,它将传感器输出的三进制信号转换为二进制数值,以便电路内部处理。
3.状态保存:编码器的状态寄存器可以记录上一次读取到的值。在第二次读取时,可以将本次读取的值与上次保存的值进行异或运算,从而得到本次旋转的方向和距离。
4.传输信号:编码器将转动信息的二进制编码信号传输给计算机或设备的控制器,控制器会将这些信号转换为操作系统可理解的信号,从而控制鼠标的移动和位置。
总之,鼠标编码器的工作原理是将鼠标轮片旋转转换为二进制编码信号,并传输给控制器,用于确定鼠标移动和位置。
三、速度编码器原理
测速编码器一般与轴相联,测速编码器的脉冲量是固定的,在轴旋转的时候,测速编码器就会输出脉冲,PLC或计数器收到脉冲,根据轴转的速度不同时,在单位时间内收到的脉冲总量是不一样的,速度就表现在这里了,根据脉冲量与实际转的长度就可以算了真实的速度米/分钟。
四、编码器容易坏的原因
1、编码器本身故障:是指编码器本身元器件出现故障,导致其不能产生和输出正确的波形。这种情况下需更换编码器或维修其内部器件。\x0d\x0a
2、编码器连接电缆故障:这种故障出现的几率最高,维修中经常遇到,应是优先考虑的因素。通常为编码器电缆断路、短路或接触不良,这时需更换电缆或接头。还应特别注意是否是由于电缆固定不紧,造成松动引起开焊或断路,这时需卡紧电缆。
3、编码器+5V电源下降:是指+5V电源过低,通常不能低于4.75V,造成过低的原因是供电电源故障或电源传送电缆阻值偏大而引起损耗,这时需检修电源或更换电缆。
4、绝对式编码器电池电压下降:这种故障通常有含义明确的报警,这时需更换电池,如果参考点位置记忆丢失,还须执行重回参考点操作。
5、编码器电缆屏蔽线未接或脱落:这会引入干扰信号,使波形不稳定,影响通信的准确性,必须保证屏蔽线可靠的焊接及接地。6、编码器安装松动:这种故障会影响位置控制精度,造成停止和移动中位置偏差量超差,甚至刚一开机即产生伺服系统过载报警,请特别注意。
7、光栅污染这会使信号输出幅度下降,必须用脱脂棉沾无水酒精轻轻擦除油污。摘自《伺服与运动控制》。
五、编码器内部结构
编码器是一种用于将机械运动转化为数字信号的装置,通常由机械结构和电子元件两部分组成。其内部结构主要包括以下几个部分:
1.机械轴:编码器的机械轴通常由金属或塑料材料制成,用于传递物理运动,如旋转、线性运动等。
2.光电检测器:编码器的光电检测器通常由光电二极管和光敏二极管组成,用于检测机械轴的运动状态,产生相应的脉冲信号。
3.光栅盘:光栅盘是编码器的核心部件,由透明和不透明的条纹组成。当机械轴旋转或线性运动时,光栅盘会与光电检测器产生相互作用,从而产生相应的脉冲信号。
4.信号处理电路:编码器的信号处理电路通常由数字信号处理器、电路板等组成,用于接收和处理来自光电检测器产生的脉冲信号,并将其转换为数字信号输出。
总的来说,编码器的内部结构相对比较简单,但是其机械结构和电子元件的设计和制造对其精度和可靠性具有至关重要的影响。
编码器工作原理图解的介绍就聊到这里吧,感谢你花时间阅读本站内容,更多关于编码器内部结构、编码器工作原理图解的信息别忘了在本站进行查找哦。

 近期项目案例