 拨码开关
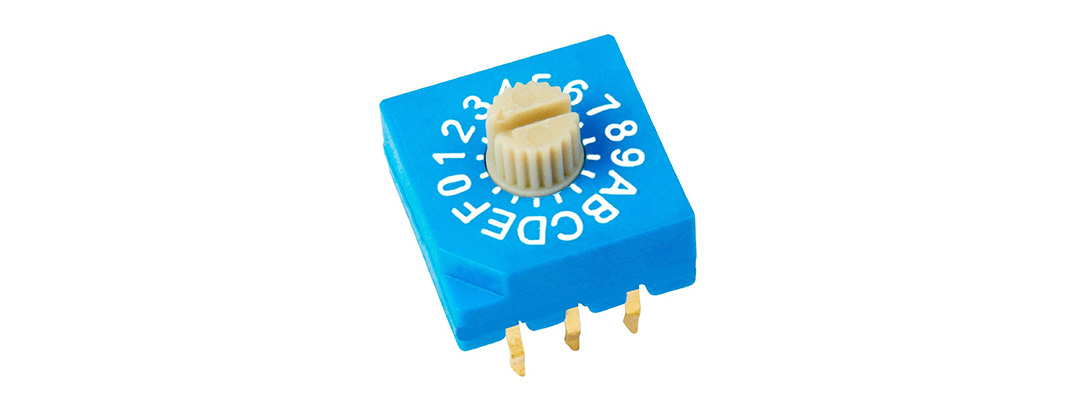
大家好,今天小编来为大家解答以下的问题,关于编码器类型有几种,怎么判断编码器坏了这个很多人还不知道,现在让我们一起来看看吧!
本文目录
一、机器人有几个编码器
机器人通常具有多个编码器。编码器是用于测量和监测机器人关节和末端执行器位置的传感器。每个关节通常都有一个编码器,用于测量关节的角度或位置。此外,机器人的末端执行器也可能配备编码器,以测量末端执行器的位置和姿态。通过使用多个编码器,机器人可以实时获取关节和末端执行器的准确位置信息,从而实现精确的运动控制和路径规划。因此,机器人通常具有多个编码器以确保高精度和可靠性。
二、编码器有哪几种类型
1、增量式编码器是可以直接运用光电转换基本原理输出三组方波脉冲A、B和Z相;A、B两组脉冲相位差90度,因而可便捷的分辨出旋转方向,而Z相为每转一个脉冲,用于基准点精准定位。它的优点是基本原理构造简单,机械平均寿命可在几万小时以上,抗干扰能力强,可靠性高,适合于长距离传输数据。其缺点是无法输出轴转动的绝对位置信息。
2、绝对式编码器是直接输出数字化的传感器,在它的圆形码盘上沿径向有若干同心码盘,每条道上面有透光和不透光的扇形区相间构成,相邻码道的扇区树木是双倍关系,码盘上的码道数是它的二进制数码的位数,在吗盘的一侧是光源,另一侧对应每一码道有一光敏元件,当吗盘位于不同部位时,各光敏元件根据受光照与否转换出相应的电平信号,形成二进制数。这类编码器的特性是无需计数器,在转轴的任意部位都能够读书一个固定的与部位相对应的数字化码。显而易见,吗道必须N条吗道。目前国内已有16位的绝对编码器产品。
三、编码器有几种型号
编码器可按以下方式来分类型号。
(1)增量型:就是每转过单位的角度就发出一个脉冲信号(也有发正余弦信号,然后对其进行细分,斩波出频率更高的脉冲),通常为A相、B相、Z相输出,A相、B相为相互延迟1/4周期的脉冲输出,根据延迟关系可以区别正反转,而且通过取A相、B相的上升和下降沿可以进行2或4倍频;Z相为单圈脉冲,即每圈发出一个脉冲。
(2)绝对值型:就是对应一圈,每个基准的角度发出一个唯一与该角度对应二进制的数值,通过外部记圈器件可以进行多个位置的记录和测量。
2、按信号的输出类型分为:电压输出、集电极开路输出、推拉互补输出和长线驱动输出。
(1)有轴型:有轴型又可分为夹紧法兰型、同步法兰型和伺服安装型等。
(2)轴套型:轴套型又可分为半空型、全空型和大口径型等。
4、以编码器工作原理可分为:光电式、磁电式和触点电刷式。
四、角编码器的两种类型
1、角编码器是集光、机、电技术于一体的数字化传感器,可以高精度测量被测物的转角或直线位移量,是目前应用最多的传感器。
2、旋转编码器:通过测量被测物体的旋转角度并将测量到的旋转角度转化为脉冲电信号输出。
3、直尺编码器:通过测量被测物体的直线行程长度并将测量到的行程长度转化为脉冲电信号输出。
五、编码器型号详解
1、1编码器型号是一种用于转换运动或位置信息为数字信号的设备,常用于工业自动化和机器人控制等领域。
2、2编码器型号的命名通常包含编码器类型、分辨率、输出模式等信息。
3、例如,ECN1313是一款旋转式光电编码器,分辨率为131072个脉冲/圈,输出模式为SSI。
4、3编码器型号的选择需要根据具体的应用需求来确定,包括测量精度、速度范围、工作环境等因素。
5、常用的编码器品牌有海德汉、欧姆龙、贝加莱等。
好了,本文到此结束,如果可以帮助到大家,还望关注本站哦!

 近期项目案例