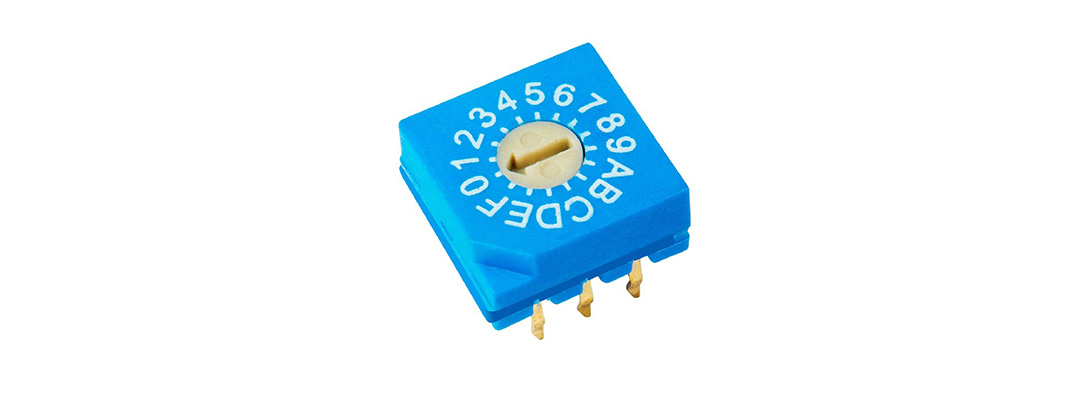
 拨码开关
大家好,今天小编来为大家解答角度编码器这个问题,怎么判断编码器坏了很多人还不知道,现在让我们一起来看看吧!
本文目录
一、编码器种类和区别
编码器有多种种类,并且各有不同的功能和用途。
编码器是用来将一种形式的信息转化为另一种形式的设备或程序。
根据不同的输入和输出方式,编码器可以分为多种类型。
以下是几种常见的编码器类型及其区别:1.绝对编码器:可以准确地测量位置,提供唯一的编码值,不需要参考点。
适用于需要准确位置反馈的应用,如机床、机器人等。
2.相对编码器:根据参考点进行测量,提供相对于参考点的位置差异信息。
适用于需要了解位置变化而不需要绝对位置的应用,如平移阶段的控制。
3.光学编码器:使用光电传感器和光栅来进行测量。
可以实现高分辨率和高精度的测量,适用于需要精确位置反馈的应用。
4.磁性编码器:使用磁场传感器和磁栅进行测量。
具有较高的抗干扰能力和耐用性,适用于工作环境较为恶劣的应用。
通过选择适合的编码器类型,可以满足不同应用的需求,提高系统的性能和精度。
二、电机车角度传感器原理
1、电机车角度传感器是一种用于测量电机车转向角度的传感器。它通常采用霍尔效应、光电传感器、编码器等技术来实现角度的测量。
2、霍尔效应角度传感器是利用霍尔元件的霍尔效应来测量角度的。当霍尔元件与磁场垂直时,霍尔元件会产生一个电压信号,这个信号的大小与磁场的强度成正比。通过测量这个电压信号的大小和方向,就可以确定电机车的转向角度。
3、光电传感器角度传感器是利用光电传感器来测量角度的。当光电传感器与反射面垂直时,光电传感器会接收到一个反射光信号,这个信号的强度与反射面的角度成正比。通过测量这个光信号的强度和方向,就可以确定电机车的转向角度。
4、编码器角度传感器是利用编码器来测量角度的。编码器是一种能够将机械转角转换为电信号的装置。当编码器旋转时,它会输出一系列脉冲信号,这些脉冲信号的数量与编码器旋转的角度成正比。通过测量这些脉冲信号的数量和方向,就可以确定电机车的转向角度。
5、总之,电机车角度传感器的原理是利用霍尔效应、光电传感器、编码器等技术来测量电机车转向角度的。不同类型的角度传感器具有不同的优缺点和适用范围,需要根据实际需求选择合适的角度传感器。
三、40ssc同步编码器轴脉冲怎么转换成角度
40SSC同步编码器轴脉冲可以转换成角度,其转换公式为:角度=(脉冲数×脉冲周期×60)/2。其中,脉冲数是指每秒钟输入的脉冲数,脉冲周期是指每个脉冲所需的时间,60是60秒的时间单位。将40SSC同步编码器轴脉冲转换成角度后,可以用来控制电机的转速或角度。
四、角度编码器工作原理
1、分为单路输出和双路输出两种。技术参数主要有每转脉冲数(几十个到几千个都有),和供电电压等。
2、单路输出是指旋转编码器的输出是一组脉冲,而双路输出的旋转编码器输出两组相位差90度的脉冲,通过这两组脉冲不仅可以测量转速,还可以判断旋转的方向
五、角度传感器匹配方法
2.首先,常见的是通过校准和校验来确保传感器的准确性和稳定性。
校准是指将传感器的输出与已知准确角度进行比较,通过调整传感器的参数来使其输出与实际角度一致。
校验是指在使用过程中对传感器的输出进行检测,以确保其准确性和稳定性。
另外,还有一些高级的匹配方法,如使用滤波算法对传感器的输出进行平滑处理,消除噪声和干扰;利用卡尔曼滤波器对传感器的输出进行预测和修正,提高测量的精度和稳定性。
3.此外,随着科技的发展,还有一些新的不断涌现,如基于机器学习的匹配方法,通过训练模型来预测和校正传感器的输出,提高匹配的准确性和可靠性。
这些方法的研究和应用将进一步推动角度传感器的发展和应用。
OK,关于角度编码器和怎么判断编码器坏了的内容到此结束了,希望对大家有所帮助。

 近期项目案例